#include <tsid/tasks/task-capture-point-inequality.hpp>
|
| | TaskCapturePointInequality (const std::string &name, RobotWrapper &robot, const double timeStep) |
| |
| int | dim () const override |
| | Return the dimension of the task. \info should be overloaded in the child class. More...
|
| |
| const ConstraintBase & | compute (double t, ConstRefVector q, ConstRefVector v, Data &data) override |
| |
| const ConstraintBase & | getConstraint () const override |
| |
| Vector | getAcceleration (ConstRefVector dv) const override |
| |
| const Vector & | position () const override |
| |
| void | setSupportLimitsXAxis (const double x_min, const double x_max) |
| |
| void | setSupportLimitsYAxis (const double y_min, const double y_max) |
| |
| void | setSafetyMargin (const double x_margin, const double y_margin) |
| |
| | TaskMotion (const std::string &name, RobotWrapper &robot) |
| |
| virtual const TrajectorySample & | getReference () const |
| |
| virtual const Vector & | getDesiredAcceleration () const |
| |
| virtual const Vector & | position_error () const |
| |
| virtual const Vector & | velocity_error () const |
| |
| virtual const Vector & | velocity () const |
| |
| virtual const Vector & | position_ref () const |
| |
| virtual const Vector & | velocity_ref () const |
| |
| virtual void | setMask (math::ConstRefVector mask) |
| |
| virtual const Vector & | getMask () const |
| |
| virtual bool | hasMask () |
| |
| | TaskBase (const std::string &name, RobotWrapper &robot) |
| |
| virtual | ~TaskBase ()=default |
| |
| const std::string & | name () const |
| |
| void | name (const std::string &name) |
| |
◆ ConstraintInequality
◆ Data
◆ Matrix
◆ SE3
◆ Vector
◆ Vector3
◆ TaskCapturePointInequality()
| tsid::tasks::TaskCapturePointInequality::TaskCapturePointInequality |
( |
const std::string & |
name, |
|
|
RobotWrapper & |
robot, |
|
|
const double |
timeStep |
|
) |
| |
◆ compute()
◆ dim()
| int tsid::tasks::TaskCapturePointInequality::dim |
( |
| ) |
const |
|
overridevirtual |
Return the dimension of the task. \info should be overloaded in the child class.
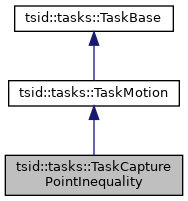
Implements tsid::tasks::TaskBase.
◆ getAcceleration()
◆ getConstraint()
| const ConstraintBase & tsid::tasks::TaskCapturePointInequality::getConstraint |
( |
| ) |
const |
|
overridevirtual |
◆ position()
| const Vector & tsid::tasks::TaskCapturePointInequality::position |
( |
| ) |
const |
|
overridevirtual |
◆ setSafetyMargin()
| void tsid::tasks::TaskCapturePointInequality::setSafetyMargin |
( |
const double |
x_margin, |
|
|
const double |
y_margin |
|
) |
| |
◆ setSupportLimitsXAxis()
| void tsid::tasks::TaskCapturePointInequality::setSupportLimitsXAxis |
( |
const double |
x_min, |
|
|
const double |
x_max |
|
) |
| |
◆ setSupportLimitsYAxis()
| void tsid::tasks::TaskCapturePointInequality::setSupportLimitsYAxis |
( |
const double |
y_min, |
|
|
const double |
y_max |
|
) |
| |
◆ b_lower
| Vector tsid::tasks::TaskCapturePointInequality::b_lower |
|
protected |
◆ b_upper
| Vector tsid::tasks::TaskCapturePointInequality::b_upper |
|
protected |
◆ Index
| EIGEN_MAKE_ALIGNED_OPERATOR_NEW typedef math::Index tsid::tasks::TaskCapturePointInequality::Index |
◆ m_constraint
◆ m_delta_t
| double tsid::tasks::TaskCapturePointInequality::m_delta_t |
|
protected |
◆ m_dim
| int tsid::tasks::TaskCapturePointInequality::m_dim |
|
protected |
◆ m_drift
| Vector3 tsid::tasks::TaskCapturePointInequality::m_drift |
|
protected |
◆ m_drift_vec
| Vector tsid::tasks::TaskCapturePointInequality::m_drift_vec |
|
protected |
◆ m_g
| double tsid::tasks::TaskCapturePointInequality::m_g |
|
protected |
◆ m_ka
| double tsid::tasks::TaskCapturePointInequality::m_ka |
|
protected |
◆ m_nv
| Eigen::Index tsid::tasks::TaskCapturePointInequality::m_nv |
|
protected |
◆ m_p_com
| Vector tsid::tasks::TaskCapturePointInequality::m_p_com |
|
protected |
◆ m_rp_max
| Vector tsid::tasks::TaskCapturePointInequality::m_rp_max |
|
protected |
◆ m_rp_min
| Vector tsid::tasks::TaskCapturePointInequality::m_rp_min |
|
protected |
◆ m_safety_margin
| Vector tsid::tasks::TaskCapturePointInequality::m_safety_margin |
|
protected |
◆ m_support_limits_x
| Vector tsid::tasks::TaskCapturePointInequality::m_support_limits_x |
|
protected |
◆ m_support_limits_y
| Vector tsid::tasks::TaskCapturePointInequality::m_support_limits_y |
|
protected |
◆ m_v_com
| Vector tsid::tasks::TaskCapturePointInequality::m_v_com |
|
protected |
◆ m_w
| double tsid::tasks::TaskCapturePointInequality::m_w |
|
protected |
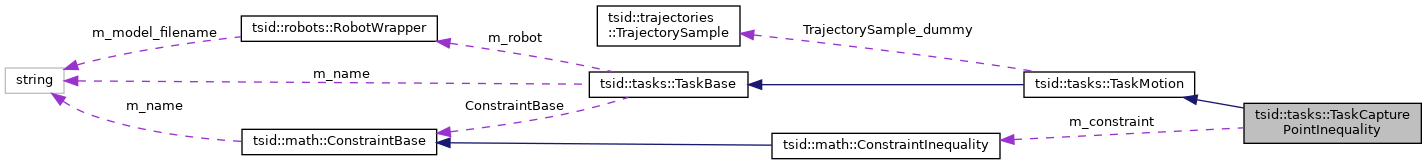
The documentation for this class was generated from the following files:
 Public Types inherited from tsid::tasks::TaskMotion
